Domain dvd-roboter.de kaufen?
Wir ziehen mit dem Projekt
dvd-roboter.de um.
Sind Sie am Kauf der Domain
dvd-roboter.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain dvd-roboter.de kaufen?
Kann ich Arduino-Code auf dem PC ausführen, ohne ein Arduino-Board zu haben?
Nein, du kannst den Arduino-Code nicht direkt auf dem PC ausführen, ohne ein Arduino-Board zu haben. Der Arduino-Code ist speziell für die Hardware des Arduino-Boards geschrieben und erfordert die physische Verbindung zum Board, um ausgeführt zu werden. Du kannst jedoch eine Arduino-Simulation auf dem PC verwenden, um den Code zu testen, bevor du ihn auf das tatsächliche Board hochlädst. **
Was sind mögliche Fehler beim Kompilieren für jedes Arduino-Board?
Mögliche Fehler beim Kompilieren für jedes Arduino-Board können sein: fehlende oder falsch konfigurierte Bibliotheken, fehlerhafte Verdrahtung oder Anschlüsse, falsche Board-Einstellungen in der Arduino-IDE oder fehlerhafter Code, der nicht den Spezifikationen des Boards entspricht. **
Ähnliche Suchbegriffe für Whadda-WPB102-Arduino-Board
Top-Angebote
Produkte zum Begriff Whadda-WPB102-Arduino-Board:
-
Weiß jemand, wie ich einen Schieberegler an ein Arduino-Mikrocontroller-Board anschließe?
Um einen Schieberegler an ein Arduino-Mikrocontroller-Board anzuschließen, benötigst du einen analogen Eingangspin am Arduino, an den du den Schieberegler anschließen kannst. Verbinde den Schieberegler mit dem analogen Eingangspin und stelle sicher, dass du die Spannungsteiler-Schaltung korrekt einrichtest, um die Spannung des Schiebereglers in einen für den Arduino lesbaren Wert umzuwandeln. Du kannst dann den Wert des Schiebereglers über den analogen Eingangspin auslesen und entsprechend in deinem Arduino-Code verwenden. **
-
Was ist das Problem mit dem Arduino-Roboter?
Es gibt verschiedene mögliche Probleme mit einem Arduino-Roboter. Ein mögliches Problem könnte sein, dass der Roboter nicht richtig funktioniert oder nicht wie erwartet auf Befehle reagiert. Ein weiteres Problem könnte sein, dass die Programmierung des Roboters komplex ist und Schwierigkeiten bereitet. Ein weiteres Problem könnte sein, dass der Roboter nicht über genügend Sensoren oder Aktoren verfügt, um die gewünschten Aufgaben zu erfüllen. **
-
Gegen welche Wand oder weg kämpft der Arduino-Roboter?
Der Arduino-Roboter kämpft nicht gegen eine Wand oder einen Weg, sondern er ist ein programmierbarer Roboter, der für verschiedene Aufgaben und Projekte verwendet werden kann. Er kann zum Beispiel in der Robotik, der Automatisierung oder der Elektronik eingesetzt werden. Der Arduino-Roboter kann mit Sensoren, Motoren und anderen Komponenten ausgestattet werden, um verschiedene Funktionen auszuführen. **
-
Wozu dient der Knopf und warum wird mein ATmega328P Nano V3 Controller Board nicht richtig von der Arduino Software erkannt?
Der Knopf auf dem ATmega328P Nano V3 Controller Board dient dazu, den Mikrocontroller in den Programmiermodus zu versetzen. Durch Drücken des Knopfes wird der Reset-Pin kurzzeitig auf Masse gezogen, was den Mikrocontroller dazu bringt, den Bootloader zu starten und auf Programmierbefehle zu warten. Wenn dein ATmega328P Nano V3 Controller Board nicht richtig von der Arduino Software erkannt wird, könnte es verschiedene Gründe geben. Möglicherweise ist der Treiber für das Board nicht korrekt installiert oder der Board-Typ in der Arduino Software ist nicht richtig ausgewählt. Es könnte auch sein, dass das Board oder der USB-Anschluss defekt ist. Überprüfe diese möglichen Ursachen und versuche, das Problem zu beheben. **
Wie kann man einen Kuka Roboter mit Arduino/Raspberry steuern?
Um einen Kuka Roboter mit einem Arduino oder Raspberry Pi zu steuern, benötigt man eine Schnittstelle, die die Kommunikation zwischen den beiden Geräten ermöglicht. Eine Möglichkeit ist die Verwendung eines Ethernet/IP-Adapters, der es ermöglicht, den Roboter über das Ethernet-Netzwerk anzusteuern. Mit Hilfe von entsprechender Software kann dann der Arduino oder Raspberry Pi Befehle an den Roboter senden und die Bewegungen steuern. Es ist jedoch wichtig, die Kompatibilität zwischen den Geräten und der verwendeten Software zu überprüfen. **
Wie sieht die elektrotechnische Schaltung eines Roboter-Greifers mit Arduino aus?
Die elektrotechnische Schaltung eines Roboter-Greifers mit Arduino besteht in der Regel aus einem Motor, der den Greifer antreibt, einem Treibermodul, das die Steuerung des Motors ermöglicht, und einem Arduino-Board, das die Signale zur Steuerung des Greifers generiert. Zusätzlich können Sensoren wie beispielsweise ein Drucksensor oder ein Näherungssensor in die Schaltung integriert werden, um die Position oder den Zustand des Greifers zu erfassen. Die einzelnen Komponenten werden miteinander verbunden und mit Strom versorgt, um den Roboter-Greifer funktionsfähig zu machen. **
Top-Angebote
Produkte zum Begriff Whadda-WPB102-Arduino-Board:
-
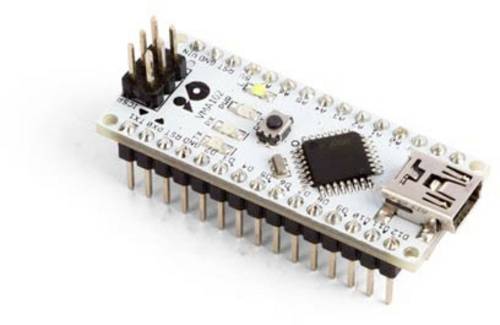
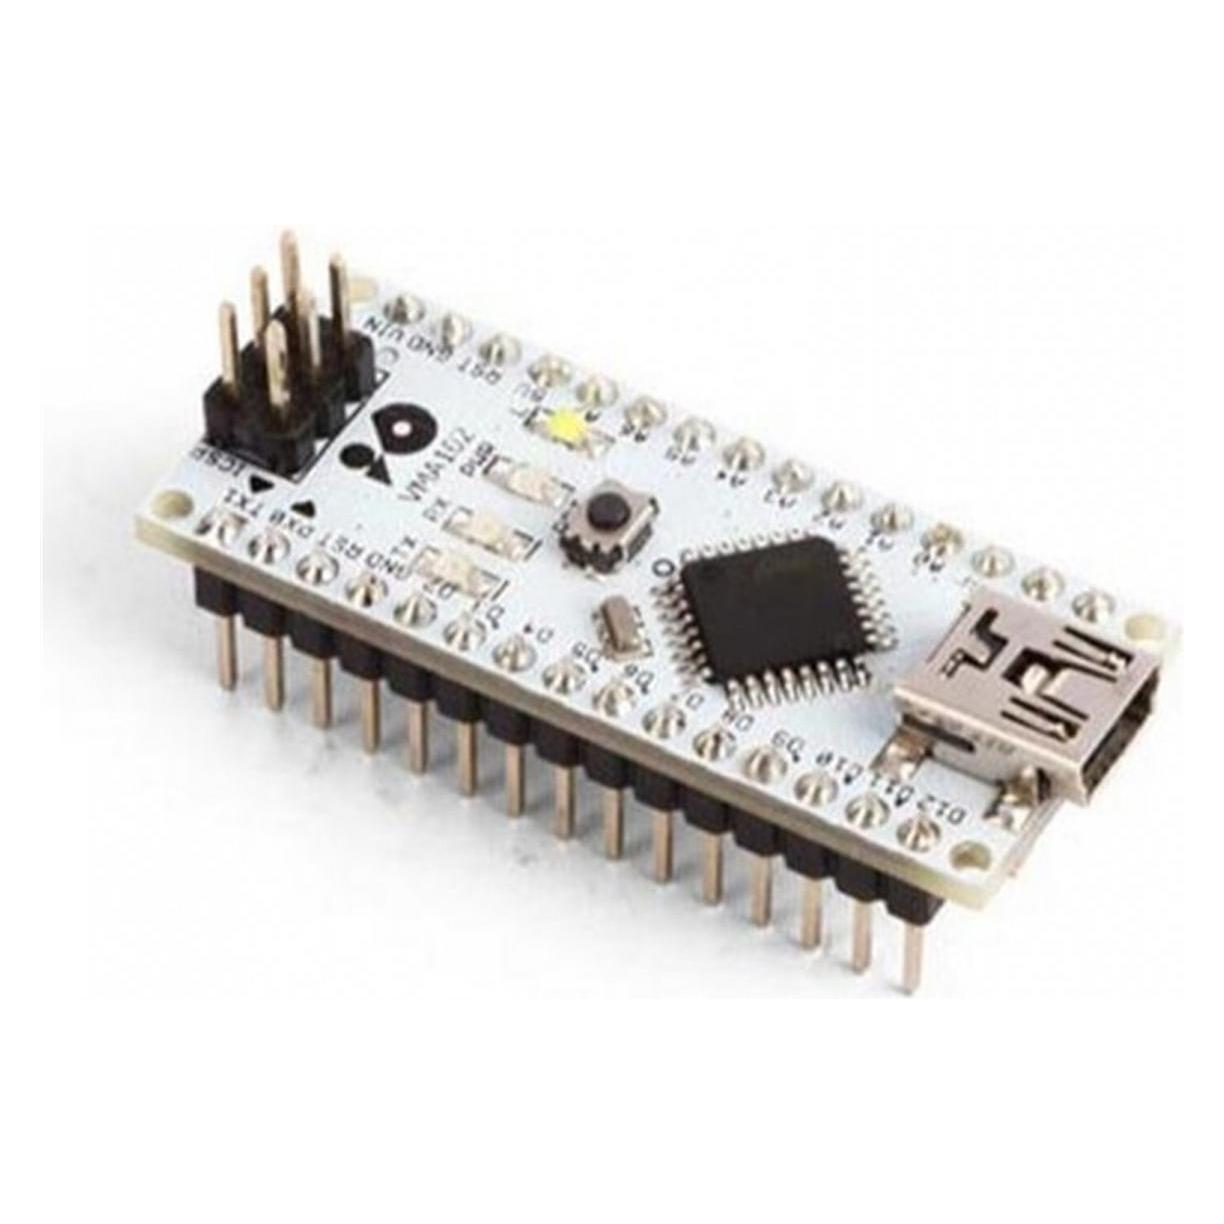
Whadda WPB102 Arduino Board WPB102Das Engega328-Development Board (Arduino-kompatibel Nano 3.0) ist ein kleiner, kompletter und breakfreundlicher Brett, der auf dem Atmega328 (arduino nano 3.x) oratmega168 (arduino nano 2.x) basiert. Es hat mehr oder weniger die gleiche Funktionalität des Arduino Duemilanove, aber in einem anderen Paket. Es fehlt nur an einer DC-Netzteil und arbeitet anstelle eines Standards mit einem Mini-B-USB-Kabel.18,69 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Kann ich Arduino-Code auf dem PC ausführen, ohne ein Arduino-Board zu haben?
Nein, du kannst den Arduino-Code nicht direkt auf dem PC ausführen, ohne ein Arduino-Board zu haben. Der Arduino-Code ist speziell für die Hardware des Arduino-Boards geschrieben und erfordert die physische Verbindung zum Board, um ausgeführt zu werden. Du kannst jedoch eine Arduino-Simulation auf dem PC verwenden, um den Code zu testen, bevor du ihn auf das tatsächliche Board hochlädst. **
-
Was sind mögliche Fehler beim Kompilieren für jedes Arduino-Board?
Mögliche Fehler beim Kompilieren für jedes Arduino-Board können sein: fehlende oder falsch konfigurierte Bibliotheken, fehlerhafte Verdrahtung oder Anschlüsse, falsche Board-Einstellungen in der Arduino-IDE oder fehlerhafter Code, der nicht den Spezifikationen des Boards entspricht. **
-
Weiß jemand, wie ich einen Schieberegler an ein Arduino-Mikrocontroller-Board anschließe?
Um einen Schieberegler an ein Arduino-Mikrocontroller-Board anzuschließen, benötigst du einen analogen Eingangspin am Arduino, an den du den Schieberegler anschließen kannst. Verbinde den Schieberegler mit dem analogen Eingangspin und stelle sicher, dass du die Spannungsteiler-Schaltung korrekt einrichtest, um die Spannung des Schiebereglers in einen für den Arduino lesbaren Wert umzuwandeln. Du kannst dann den Wert des Schiebereglers über den analogen Eingangspin auslesen und entsprechend in deinem Arduino-Code verwenden. **
-
Was ist das Problem mit dem Arduino-Roboter?
Es gibt verschiedene mögliche Probleme mit einem Arduino-Roboter. Ein mögliches Problem könnte sein, dass der Roboter nicht richtig funktioniert oder nicht wie erwartet auf Befehle reagiert. Ein weiteres Problem könnte sein, dass die Programmierung des Roboters komplex ist und Schwierigkeiten bereitet. Ein weiteres Problem könnte sein, dass der Roboter nicht über genügend Sensoren oder Aktoren verfügt, um die gewünschten Aufgaben zu erfüllen. **
Ähnliche Suchbegriffe für Whadda-WPB102-Arduino-Board
-
Gegen welche Wand oder weg kämpft der Arduino-Roboter?
Der Arduino-Roboter kämpft nicht gegen eine Wand oder einen Weg, sondern er ist ein programmierbarer Roboter, der für verschiedene Aufgaben und Projekte verwendet werden kann. Er kann zum Beispiel in der Robotik, der Automatisierung oder der Elektronik eingesetzt werden. Der Arduino-Roboter kann mit Sensoren, Motoren und anderen Komponenten ausgestattet werden, um verschiedene Funktionen auszuführen. **
-
Wozu dient der Knopf und warum wird mein ATmega328P Nano V3 Controller Board nicht richtig von der Arduino Software erkannt?
Der Knopf auf dem ATmega328P Nano V3 Controller Board dient dazu, den Mikrocontroller in den Programmiermodus zu versetzen. Durch Drücken des Knopfes wird der Reset-Pin kurzzeitig auf Masse gezogen, was den Mikrocontroller dazu bringt, den Bootloader zu starten und auf Programmierbefehle zu warten. Wenn dein ATmega328P Nano V3 Controller Board nicht richtig von der Arduino Software erkannt wird, könnte es verschiedene Gründe geben. Möglicherweise ist der Treiber für das Board nicht korrekt installiert oder der Board-Typ in der Arduino Software ist nicht richtig ausgewählt. Es könnte auch sein, dass das Board oder der USB-Anschluss defekt ist. Überprüfe diese möglichen Ursachen und versuche, das Problem zu beheben. **
-
Wie kann man einen Kuka Roboter mit Arduino/Raspberry steuern?
Um einen Kuka Roboter mit einem Arduino oder Raspberry Pi zu steuern, benötigt man eine Schnittstelle, die die Kommunikation zwischen den beiden Geräten ermöglicht. Eine Möglichkeit ist die Verwendung eines Ethernet/IP-Adapters, der es ermöglicht, den Roboter über das Ethernet-Netzwerk anzusteuern. Mit Hilfe von entsprechender Software kann dann der Arduino oder Raspberry Pi Befehle an den Roboter senden und die Bewegungen steuern. Es ist jedoch wichtig, die Kompatibilität zwischen den Geräten und der verwendeten Software zu überprüfen. **
-
Wie sieht die elektrotechnische Schaltung eines Roboter-Greifers mit Arduino aus?
Die elektrotechnische Schaltung eines Roboter-Greifers mit Arduino besteht in der Regel aus einem Motor, der den Greifer antreibt, einem Treibermodul, das die Steuerung des Motors ermöglicht, und einem Arduino-Board, das die Signale zur Steuerung des Greifers generiert. Zusätzlich können Sensoren wie beispielsweise ein Drucksensor oder ein Näherungssensor in die Schaltung integriert werden, um die Position oder den Zustand des Greifers zu erfassen. Die einzelnen Komponenten werden miteinander verbunden und mit Strom versorgt, um den Roboter-Greifer funktionsfähig zu machen. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.